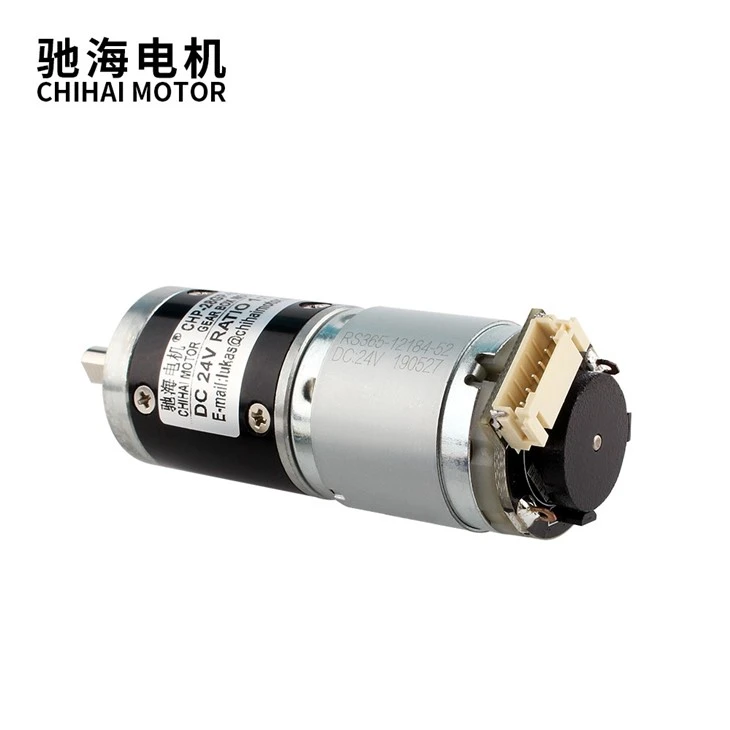
CHIHAI: ваш профессиональный производитель двигателей-энкодеров!

Широкий продукт

Shenzhen Chihai Motor Co., Ltd., основанная в 2002 году, являетсяпрофессиональный производитель микродвигателей постоянного тока и мотор-редукторов постоянного тока. Наш бизнес начался с микродвигателей, затем мы разработали несколько серий тормозных двигателей постоянного тока.

Профессиональная команда

Члены нашей команды имеют многолетний опыт и являются экспертами в своих областях. У нас более 210 квалифицированных сотрудников и 26 технических инженеров.

Круглосуточный онлайн-сервис

Потребности наших клиентов всегда являются нашим главным приоритетом. Мы внимательно прислушиваемся к их проблемам и совместно работаем над поиском решений.

Конкурентная цена

Мы предлагаем конкурентоспособные цены на всю нашу продукцию и работаем с нашими клиентами над созданием бюджета, отвечающего их потребностям.

Что такое двигатель-энкодер?


Энкодеры двигателей представляют собой датчики вращения, предназначенные для предоставления информации о скорости и/или положении вала электродвигателя. Как и поворотные энкодеры в целом, энкодеры двигателей чаще всего являются магнитными или оптическими и выдают инкрементные или абсолютные сигналы.

Преимущества использования двигателя энкодера


CHP-20GP-180 Dc Planetary Gear Motor

Проверка позиции

Если выйти за пределы своих возможностей, шаговый двигатель заглохнет, не дойдя до конечной точки. Это событие обычно происходит, когда двигатели не предназначены для работы с большим циклом работы. Энкодер может обеспечить обратную связь по положению в конце профиля движения, указывая, остановился ли шаговый двигатель до достижения конечного положения. Контроллер сравнивает показания энкодера, определяющие фактическое положение двигателя, с целевым положением двигателя в конце перемещения, чтобы определить, существует ли разница. Если показания энкодера не соответствуют фактическому положению двигателя, рассчитывается и выполняется корректирующее движение или профиль движения.
Проверка положения использует простейший алгоритм и выполняется с помощью самого простого контроллера или микропроцессора; однако эта функция требует ожидания завершения профиля движения, прежде чем выполнять расчеты и поправки. В результате операторы могут долго ждать, прежде чем выполнить корректирующие действия. Проверка положения идеально подходит для приложений с малым циклом и небольшим объемом, например, в испытательной или лабораторной среде, а также для операций с ручными процессами, где время цикла не является проблемой.

Обнаружение остановки

Обнаружение остановки уведомляет пользователя/систему/машину, как только происходит остановка двигателя, устраняя неопределенность относительно того, достиг ли двигатель своего целевого положения. Обнаружение остановки, более продвинутая функция, чем проверка положения, позволяет контроллеру сравнивать регистры отсчетов энкодера и целевое положение двигателя на постоянной основе, а не только в конце движения. Сравнение выполняется постоянно в фоновом режиме. В результате состояние останова обнаруживается немедленно, не дожидаясь, пока двигатель завершит пустой цикл, поэтому корректирующие действия можно выполнить раньше.


При обнаружении остановки контроллер также может предупредить ПЛК, ПК или HMI более высокого уровня, чтобы избежать сбоев в общей работе машины, или запросить вмешательство человека-оператора. Как только контроллер обнаруживает проблему в профиле перемещения, он запускает корректирующие действия. Обнаружение остановок лучше подходит для приложений, чувствительных ко времени, или когда время цикла важно. Это минимальный уровень функциональности промышленного решения.

Предотвращение остановки

Несмотря на значительное повышение функциональности системы, обнаружение остановки по своей сути не улучшает производительность шагового двигателя; оператору по-прежнему требуется выполнить корректирующее движение и повторно привязать ось к исходному положению. С другой стороны, предотвращение опрокидывания динамически и автоматически регулирует профиль перемещения для предотвращения опрокидывания, позволяя двигателю работать с постоянным крутящим моментом и достигать точного конечного положения без опрокидывания. Контроллер интуитивно регулирует скорость двигателя там, где крутящий момент достаточен для поддержания движения двигателя и устранения задержки между фактическими показаниями энкодера и целевым положением двигателя. Таким образом, двигатель продолжает работать, хотя и на пониженной максимальной скорости.
Масштаб снижения скорости напрямую связан с разницей доступного крутящего момента двигателя и крутящего момента, требуемого профилем движения. Во многих случаях изменение скорости будет очень небольшим или незаметным для пользователя. Пока двигатель завершает профиль движения и успешно достигает целевого конечного положения, компромиссом является увеличение общего времени движения.
Предотвращение остановок имеет преимущества перед обнаружением остановок, если операции идут не так, как запланировано из-за повышенного трения, изменения нагрузки или других факторов. На практике вы не спроектируете систему так, чтобы привод/контроллер постоянно корректировал профиль перемещения. В конечном итоге системе потребуется больше времени для выполнения перемещений, что может негативно повлиять на общую работу машины.

Сервоуправление и увеличенный крутящий момент двигателя

Используя обратную связь энкодера для сервоуправления, шаговый двигатель увеличивает крутящий момент двигателя для повышения динамических характеристик. Благодаря пиковым крутящим моментам, которые на 50 % превышают номинальный удерживающий момент двигателя, система шагового двигателя с сервоуправлением может работать с более высокими скоростями ускорения и с более высокой производительностью, обеспечивая более быстрые машинные циклы.
 
Типы двигателей энкодера


Энкодеры двигателей переменного тока

Асинхронные двигатели переменного тока экономичны, прочны и долговечны. Эти качества делают их особенно распространенными в широком спектре автоматизированных систем управления машинами. Энкодеры двигателей дают двигателям переменного тока большую степень контроля скорости, чем они могли бы иметь в противном случае. Поскольку двигатели переменного тока используются так широко, в большинстве случаев особое внимание уделяется устойчивости к ударам и вибрации. Часто предпочтение отдается энкодерам с промышленными разъемами, такими как распределительная коробка, фиксация или военные разъемы.

 
Энкодеры двигателей постоянного тока

Точную скорость двигателей постоянного тока может быть особенно трудно контролировать без обратной связи с обратной связью. Изолированный от остальной системы вал с обмоткой, вращающийся в магнитном поле статора, может быть измерен с некоторой точностью; в реальных приложениях энкодеры двигателя часто являются единственным способом сообщить системе точную скорость двигателя постоянного тока.

 
Энкодеры серводвигателей

Двигатели с постоянными магнитами или серводвигатели обычно используются в ситуациях, когда точность важнее мощности. Энкодеры серводвигателей следуют этому примеру и часто проектируются как абсолютные энкодеры высокого разрешения для использования в системах с замкнутым контуром. Обратная связь с инкрементальным энкодером в сочетании с соответствующей системой управления может быть более дешевой альтернативой обратной связи для серводвигателей.

 
Энкодеры шаговых двигателей

Шаговые двигатели предоставляют информацию о положении благодаря своей конструкции, что делает их популярными и экономичными компонентами в системах с разомкнутым контуром. Эта функция также не позволяет им обеспечить точный контроль скорости, особенно когда нагрузки меняются часто и внезапно. Энкодеры шаговых двигателей обеспечивают обратную связь с обратной связью для более точного управления и часто являются инкрементными для улучшения управления положением, свойственного конструкции шагового двигателя. Многие шаговые двигатели компактны по размеру и подходят для модульных энкодеров, не использующих подшипники.


Центр продуктов


DC Planetary Gear Reduction Motor With Encoder

В приложении для обрезки по длине

Энкодер с измерительным колесом сообщает устройству управления, сколько материала было подано, поэтому устройство управления знает, когда резать.

CHP-20GP-180 Dc Planetary Gear Motor

В обсерватории

Энкодеры сообщают приводам, в каком положении находится подвижное зеркало, обеспечивая обратную связь по позиционированию.

CHF-480WA HIGH Torque Motor

На вагоноподъемных домкратах

Точная обратная связь движения обеспечивается энкодерами, поэтому домкраты поднимаются синхронно.

CHP-20GP-180 Dc Planetary Gear Motor

В прецизионной сервосистеме нанесения этикеток

Сигнал энкодера используется ПЛК для управления временем и скоростью вращения бутылки.

480 Medium Speed High Torque Shaft Motor

В приложении для печати

Обратная связь от кодировщика активирует печатающую головку для создания метки в определенном месте.

480 Medium Speed High Torque Shaft Motor

С большим краном

Энкодеры, установленные на валу двигателя, обеспечивают обратную связь по позиционированию, чтобы кран знал, когда поднять или выпустить груз.

GF5560-180 Dc Turboworm Gear Reduction Motor

В лифте

Энкодеры сообщают контроллеру, когда кабина достигла нужного этажа и в правильном положении. То есть обратная связь движения энкодера с контроллером лифта гарантирует, что двери лифта открываются на уровне пола. Без энкодеров вы можете заходить в лифт или выходить из него, а не просто выходить на ровный пол.

48GE Permanent Magnet DC Micro Plastic Gear Motor

На автоматизированных сборочных линиях

Энкодеры передают роботам обратную связь по движению. На автомобильной сборочной линии это может означать обеспечение роботизированных сварочных манипуляторов правильной информацией для сварки в правильных местах.

Turntable Rotation Gear Motor CHW-9L370

Управление положением и скоростью двигателя энкодера


Правило 1: Энкодер для позиционирования

Хорошей рекомендацией является выбор энкодера с количеством импульсов более 360 градусов, разделенным на требуемую точность углового положения; иными словами, число государств в четыре-десять раз больше. Для позиционирования выберите энкодер с линейным драйвером (дифференциальный сигнал).

Правило 2: Энкодер для высокоточного позиционирования

Выбирайте оптические энкодеры с линейным драйвером для высокоточного позиционирования. Они имеют более высокое разрешение, меньший джиттер и более низкий INL, чем интерполированные магнитные энкодеры.

Правило 3: Энкодер для позиционирования с механикой

Выберите магнитный энкодер с линейным драйвером и с умеренным или низким количеством состояний. Механическое уменьшение увеличит разрешение. Из-за механического люфта система не сможет воспользоваться преимуществами высокоточного оптического энкодера.

Rule 4: Encoder for High-Speed Control (>500 об/мин)

Выберите энкодер с умеренным или низким числом состояний и достаточно высокой максимальной скоростью. Обычно нет необходимости в высокоточном оптическом энкодере. Хорошее эмпирическое правило, которого обычно достаточно для большинства приложений: (скорость в об/мин) × (разрешение энкодера в CPT) > 100,000.

Правило 5: Энкодер для низкоскоростного управления (< 100 Rpm)

Выберите энкодер с большим или очень большим количеством состояний в сочетании с быстрым контроллером.

 
Варианты монтажа энкодеров двигателей
Энкодеры двигателей с валом

Традиционно обратная связь двигателя достигается с помощью энкодера, соединенного непосредственно с валом двигателя. Это обеспечивает энкодерам двигателей с валом такую ​​степень электрической и механической изоляции, которой нет в других конструкциях. Однако для соединения валового энкодера с двигателем требуется достаточно длинный вал двигателя для надежного монтажа. Плохо соединенная муфта может отрицательно повлиять на производительность двигателя из-за изменения угла вала. Во многих конструкциях между двигателем и энкодером используется колокол или стойка. Эти соображения обычно увеличивают стоимость энкодеров двигателей с валом.

Энкодеры со сквозным отверстием, глухим полым отверстием/полым валом и энкодером двигателя-концентратора

Энкодеры со сквозным отверстием и глухим полым валом/полым валом легче устанавливать, чем корпуса с валом: они крепятся непосредственно на вал двигателя через проходной воротник вала и обычно используют гибкий стальной трос для крепления к корпусу двигателя. Некоторые корпуса со сквозным отверстием крепятся через корпус, совместимый с двигателем, например, с C-образной поверхностью. Этот подход не требует отдельной муфты или последующей центровки вала. Энкодеры двигателей со сквозным отверстием по своей сути не обеспечивают гальваническую изоляцию, если они не оснащены непроводящими вставками и монтажными втулками. Большинство энкодеров со сквозным отверстием и глухим полым отверстием/полым валом обычно имеют более легкие подшипники и конструкцию корпуса и в результате обычно имеют более низкую стоимость, чем модели с валом.

Модульные энкодеры двигателей

Модульные энкодеры оснащены диском энкодера, который крепится непосредственно на вал без подшипникового узла. Отдельный сенсорный модуль поддерживается легким корпусом. Преимуществами этой конструкции являются компактный размер и более низкая стоимость благодаря уменьшению количества механических компонентов. Кроме того, отсутствие подшипников позволяет энкодеру работать на очень высоких скоростях – 30000 об/мин или выше – без сопротивления или пускового крутящего момента. Модульные энкодеры могут быть подвержены ударам и вибрации из-за отсутствия подшипников или стабилизирующей конструкции корпуса. Еще одним недостатком является то, что большинство конструкций требуют дополнительных усилий при установке, чтобы обеспечить правильное выравнивание диска и датчика и отсутствие зазоров.

Энкодеры двигателей с кольцевым креплением

Как и модульные энкодеры, но большего размера, энкодеры двигателя с кольцевым креплением включают в себя узел датчика, установленный на корпусе двигателя, и магнитное колесо, установленное на валу двигателя. Результат обычно более устойчив к ударам, вибрации и загрязнениям, чем оптический энкодер, но магнитное колесо может предъявлять дополнительные механические требования к самому двигателю. Таким образом, энкодеры с кольцевым монтажом особенно полезны в тяжелых условиях эксплуатации, в которых используются более мощные двигатели с более прочными корпусами. Энкодеры с кольцевым креплением используют относительно низкое разрешение по сравнению с оптическими энкодерами и подходят только для обратной связи по скорости и направлению.

Mini DC Worm Motor With Encoder

Что следует учитывать при выборе энкодеров?

Тип сигнала

Энкодеры предоставляют информацию о позиционировании объекта в виде сигналов, передаваемых на устройство. Старые, хотя и надежные аналоговые энкодеры используют для этого аналоговый сигнал. Аналоговые энкодеры популярны благодаря своей совместимости со многими промышленными контроллерами. Наиболее распространенными сигналами являются 0-10 В и 4-20 мА. В этом случае выходное напряжение более чувствительно к помехам и сопротивлению проводки. Токовый выход более устойчив к электрическим помехам и имеет низкие потери сигнала при передаче данных по длинным кабелям. В то же время их успешно заменяют промышленные энкодеры с цифровым сигналом. Помимо точности передачи, они также совместимы с современными промышленными интерфейсами.

Совместимость

Совместимость с интерфейсами промышленной автоматизации. В то время как промышленные системы переходят к полной автоматизации, важно выбирать энкодеры, подходящие для взаимодействия с выбранным интерфейсом, например, совместимые с ProfiNet или ProfiBus.

Степень защиты

Не менее важным параметром является степень защиты. Особенно, если вы используете энкодер в сложных условиях эксплуатации, например, при повышенных температурах из-за нагрева двигателя.

Производитель

Несмотря на то, что такое оборудование сейчас предлагают многие производители, качество и надежность – параметры, которые соблюдают далеко не все. Если вы хотите получить оборудование, которое будет работать безупречно, и предоставлять данные с максимальной точностью и скоростью, лучше обратитесь к нам.

 
Наши сертификаты и двигатель энкодера


productcate-800-572

productcate-730-730

ЧИХАЙ МОТОР

productcate-730-730

ЧИХАЙ МОТОР

productcate-730-730

ЧИХАЙ МОТОР


Часто задаваемые вопросы о двигателе энкодера

Вопрос: Что такое двигатель-энкодер?

A: Энкодер двигателя — это датчик вращения, установленный на электродвигателе, который выдает сигналы обратной связи с обратной связью, отслеживая скорость и/или положение вала двигателя. Доступны различные конфигурации энкодеров двигателя, такие как инкрементальные или абсолютные, оптические или магнитные, валы или ступицы/полые валы и другие.

Вопрос: Можете ли вы добавить энкодер к двигателю?

О: Сам по себе двигатель постоянного тока не может управляться так же, как серводвигатель или шаговый двигатель. Но добавьте энкодер, и вы раскроете весь потенциал двигателя постоянного тока. Используя этот подход, вы можете использовать простоту, равномерный крутящий момент и легкий профиль двигателя постоянного тока для вашего управляемого приложения.

Вопрос: Как работает серводвигатель энкодера?

Ответ: Для создания сигнала в энкодерах используются различные типы технологий, в том числе механические, магнитные, резистивные и оптические, причем наиболее распространенными являются оптические. При оптическом распознавании кодер обеспечивает обратную связь на основе прерывания света.

На рисунке ниже показана базовая конструкция инкрементального поворотного энкодера, использующего оптическую технологию. Луч света, излучаемый светодиодом, проходит через кодовый диск, который украшен непрозрачными линиями (так же, как спицы на велосипедном колесе). Когда вал кодера вращается, луч света от светодиода прерывается непрозрачными линиями на кодовом диске, прежде чем его улавливает узел фотодетектора. При этом подается импульсный сигнал: свет=горит; нет света=выключен. Сигнал отправляется на счетчик или контроллер, который затем отправляет сигнал для выполнения желаемой функции.

Вопрос: Какова цель кодировщика?

О: Кодер — это чувствительное устройство, обеспечивающее обратную связь. Энкодеры преобразуют движение в электрический сигнал, который может быть прочитан каким-либо типом устройства управления в системе управления движением, например счетчиком или ПЛК. Энкодер отправляет сигнал обратной связи, который можно использовать для определения положения, счета, скорости или направления.

Вопрос: Является ли энкодер переменным или постоянным током?

Ответ: Энкодеры в основном используются для управления скоростью и положением асинхронных двигателей переменного и постоянного тока.

Вопрос: Какие существуют типы двигателей энкодеров?

Ответ: Энкодеры подразделяются на четыре типа: механические, оптические, магнитные и электромагнитные. Существует четыре типа информации, необходимой для вращения двигателя с высокой точностью: величина вращения, скорость вращения, направление вращения и положение вращения.

Вопрос: В чем разница между абсолютными и инкрементальными энкодерами?

О: Энкодеры могут генерировать как инкрементные, так и абсолютные сигналы. Инкрементальные сигналы не указывают на конкретную позицию, а указывают только на то, что позиция изменилась. С другой стороны, абсолютные энкодеры используют разные «слова» для каждой позиции, что означает, что абсолютный энкодер обеспечивает как индикацию изменения положения, так и индикацию абсолютного положения энкодера.

Вопрос: Какие типы технологий кодирования?

А: 1) Оптический энкодер:
Оптический энкодер является одним из наиболее часто используемых энкодеров и состоит из источника света, вращающегося диска и схемы детектора света. Когда на него подается питание от источника света или светодиода, и, наоборот, этим источником света является фотодетектор, а между ними помещается диск кодера. Диск кодера состоит из черного диска, между которым имеются тщательно прорезанные отверстия, через которые свет принимается фотодетектором и прерывается, когда отверстий нет. Это создает световой импульс, который обрабатывается микроконтроллером, а затем определяет направление его вращения. Мышь является отличным примером энкодера такого типа.
2)Линейный энкодер:
Линейный энкодер — это тип энкодера, который чаще всего используется в промышленной автоматизации и управлении. Это устройство, имеющее линейную шкалу, определяющую его положение. На весах есть датчик, он может считывать шкалу и определять ее положение. Цифровой штангенциркуль — отличный пример линейного энкодера. Линейные энкодеры могут быть или не быть абсолютными или инкрементальными. Этот тип энкодера используется в высокоточных инструментах, таких как токарные станки и инструменты промышленной автоматизации.
3) Абсолютный энкодер:
Один из самых интересных энкодеров, о которых вы могли узнать, — это абсолютный энкодер. В отличие от инкрементного кодера, который обеспечивает непрерывные потоки битов при вращении, абсолютный кодер представляет собой тип кодера, который выводит уникальные биты слова для каждой позиции в пространстве. Это обеспечивает более высокое разрешение, чем другие типы инкрементных энкодеров, а также его можно адаптировать к различным типам микроконтроллеров для повышения производительности.
4)Инкрементальный энкодер:
Инкрементный энкодер — еще один наиболее распространенный тип энкодера, который обычно используется для различных типов приложений. Это энкодер, который преобразует угловое движение в цифровой/аналоговый сигнал в зависимости от типа энкодера. Инкрементальный энкодер можно использовать для определения положения вала двигателя, и он используется в основном в серводвигателях.

Вопрос: Что вызывает отказ энкодера двигателя?

О: Наиболее распространенной причиной отказа энкодера является деформированный/изогнутый вал, который больше не сидит должным образом на подшипниках. Эта проблема также называется биением вала. Деформированный вал увеличивает нагрузку на внутренние подшипники и может привести к выходу из строя подшипников и возможному перегреву энкодера.

Вопрос: Как проверить кодировщик?

О: Включите энкодер, медленно вращайте вал и наблюдайте за показаниями напряжения на мультиметре. Сравните показания напряжения с ожидаемыми уровнями напряжения, указанными в технических характеристиках энкодера. Напряжение должно меняться при вращении вала, что указывает на правильную работу энкодера.

Вопрос: Насколько точны энкодеры двигателей?

A: Точность энкодера измеряется в угловых минутах или угловых секундах с 20 угловыми минутами (0,3 градуса) или лучше, обычно считается высокоточным энкодером с некоторыми прецизионными устройствами порядка 5 угловых секунд (0,0014 градуса). . Точность показаний энкодера может быть снижена из-за множества источников ошибок.

Вопрос: Почему мой бесщеточный двигатель такой громкий?

Ответ: В бесщеточном двигателе постоянный магнит входит в воздушный зазор примерно в радиальном направлении и создает радиальную силу на статоре и роторе, вызывая тем самым электромагнитную вибрацию и шум.

Вопрос: Что такое двигатель с энкодером 4x4?

A: Это двигатель кодера переключения раздаточной коробки 4WD. Двигатель кодировщика переключения раздаточной коробки 4WD — это деталь, которая поворачивает шестерню внутри раздаточной коробки, позволяя переключить ваш автомобиль в режим 4x4. Двигатель датчика переключения передач расположен снаружи раздаточной коробки и крепится к раздаточной коробке тремя болтами.

Мы являемся профессиональными производителями двигателей-энкодеров в Китае уже более 15 лет и специализируемся на предоставлении высококачественной продукции по индивидуальному заказу. Мы тепло приветствуем вас в оптовой продаже мотор-энкодера оптом на нашем заводе.

Отправить запрос